
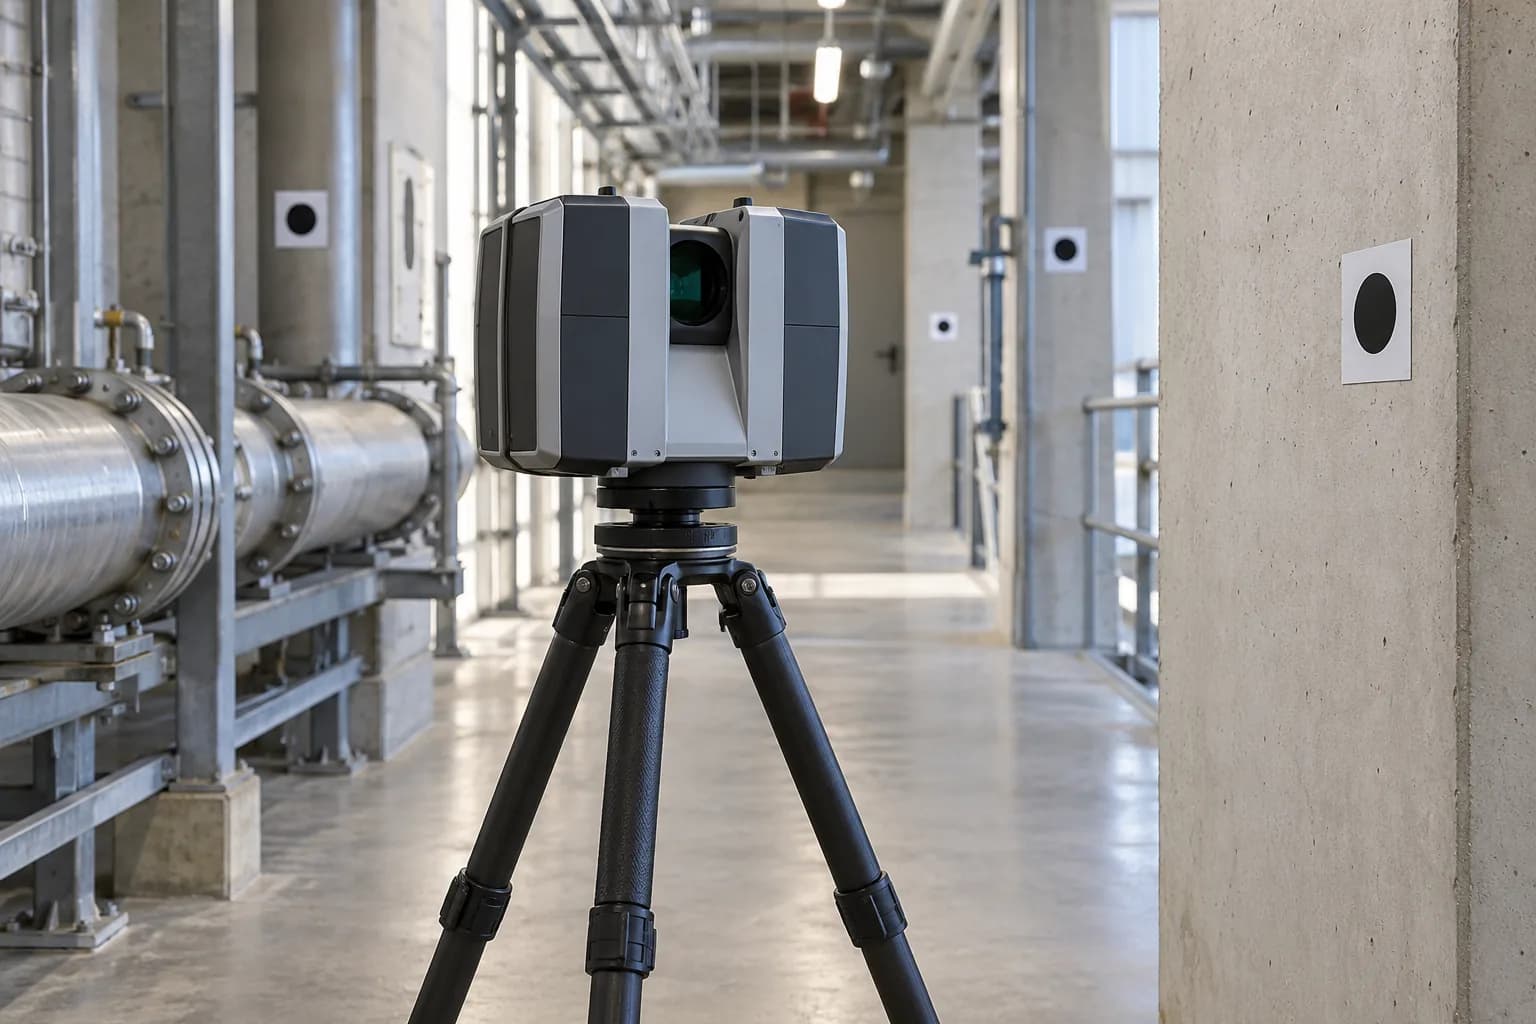
Renkli fark haritası fiziksel değişimin kanıtı değildir
İki nokta bulutunu üst üste koyup aralarındaki mesafeyi renklendirmek kolaydır. Ancak görülen fark; gerçek yer değiştirme, yanlış koordinat dönüşümü, eşleştirme hatası, görüş açısı veya eksik kapsama nedeniyle oluşabilir. Teknik soru hangi noktanın farklı olduğu kadar, aynı fiziksel yüzeyin aynı referansa göre karşılaştırılıp karşılaştırılmadığıdır. Görsel olarak ikna edici sonuç, bu koşullar bilinmeden mühendislik kararına dönüştürülmemelidir; ham kayıt ve işlem adımları incelenebilir olmalıdır.
Dar alan incelemelerinde bu ayrım daha da önemlidir. Tekrarlayan yüzeyler, dar görüş, yansıma ve taşıyıcı hareketi eşleştirmeyi zorlaştırabilir. Her taramanın görev kimliği, zaman aralığı, sensör düzeni ve kalibrasyon sürümü saklanır. Bir geçitte elde edilen başarının başka yüzey veya platform için aynı doğruluğu sağladığı varsayılmaz. Bu makaledeki sayılar yöntem açıklamak için varsayımsaldır; Gokbilge Tech'in teslim edilmiş bir platformunun doğruluk veya menzil değerleri değildir.
Birim, koordinat çerçevesi ve dönüşüm zinciri
Sensör koordinatı, platform koordinatı ve saha referansı ayrı çerçevelerdir. Dönüşümün yönü, eksen sırası, sağ veya sol el düzeni ve birimler belgelenir. Milimetre ile metreyi karıştırmak büyük hata üretir; daha sinsi hata ise doğru ölçekle yanlış dönüşüm yönünü kullanmaktır. Platform hareketliyse sensör pozu zamanla değişir. Tek bir sabit dönüşüm, bütün tarama süresindeki hareketi açıklayamaz; zaman eşleme de geometri hesabının parçasıdır.
Dönüşüm zincirindeki her adım sürümlenir. Sensör montajının değişmesi veya kontrol hedefinin yerinden oynaması geçmiş karşılaştırmanın anlamını etkileyebilir. Referans noktalarının gerçekten sabit kaldığı bağımsız kontrolle incelenir. Genel eşleştirme hatası küçük diye referansın doğru olduğu sonucuna varılmaz. Özellikle saha koordinatı ile yerel tarama koordinatı arasında geçiş yapılırken kullanılan referans, yöntem ve belirsizlik sonuç kaydında tutulur; yalnızca son dönüştürülmüş dosya saklanmaz.
Eşleştirme algoritması neyi en aza indiriyor?
ICP gibi yöntemler uygun başlangıç ve eşleşme varsayımları altında nokta bulutlarını hizalamaya yardımcı olur. Ancak düşük hata değeri doğru fiziksel eşleşmeyi garanti etmez. Tekrarlayan geometri, sınırlı örtüşme veya yanlış başlangıç yerel çözüme götürebilir. Nokta-nokta ve nokta-düzlem amaçları farklı davranır. Kullanılan eşik, alt örnekleme ve aykırı değer filtresi kayda alınır; yalnızca algoritmanın yakınsadı demesi kabul için yeterli değildir.
Değiştiğinden şüphelenilen yüzeyi hizalama için kullanmak gerçek değişimi kısmen silebilir. Sabit kontrol bölgeleri ile inceleme bölgeleri ayrılır. Hizalamaya katılmayan kontrol noktalarında hata ayrıca ölçülür; uyum için kullanılan noktaların hatası bağımsız doğrulama sayılmaz. İki taramanın ne kadar ortak alanı olduğu ve hangi bölgenin değerlendirme dışında kaldığı raporlanır. Yüksek nokta sayısı bu ayrımı ortadan kaldırmaz; çok veri aynı sistematik yanlılığı tekrarlayabilir.
Bölüm kaynakları: Point Cloud Library · Iterative Closest Point ↗
Tekrarlanabilirlik ile doğruluk farklıdır
Bir sensör aynı koşulda benzer sonuç verebilir ama referansa göre sürekli kaymış olabilir. Tekrarlanabilirlik, bu sabit yanlılığı tek başına göstermez. Mesafe, geliş açısı, yüzey, titreşim ve referans belirsizliği ayrı incelenir. Cihaz kataloğundaki tek bir değer bütün saha sisteminin belirsizliği sayılmaz. Entegrasyon; montaj, hareket ve dönüşüm hatalarını ekler. Bağımsız referans ölçümü, yalnızca aynı cihazla tekrarlanan taramadan farklı bilgi sağlar.
Belirsizlik bileşenleri ortak kaynaktan geliyorsa bağımsız gibi toplanmaz. Aynı kontrol ağına bağlı iki taramada ortak hata kısmen iptal olabilir veya farklı şekilde taşınabilir. Kullanılan modelin kovaryans varsayımları açıklanır. Bu makaledeki basit kareler toplamı yalnızca bağımsız standart bileşenler içindir; tam üç boyutlu yüzey tahmincisi değildir. Sonucun nasıl yorumlanacağı ölçüm yöntemi ve inceleme sorusuna bağlıdır; rastgele bir eşik bütün koşullar için uygun değildir.
Bölüm kaynakları: NIST · Measurement uncertainty ↗
18 mm fark hangi durumda incelemeye değer?
Varsayımsal tek boyutlu karşılaştırmada ilk yüzey konumu 1.000 mm, ikinci 1.018 mm olsun. Standart belirsizlik bileşenleri iki ölçüm için 3'er mm, eşleştirme için 4 mm olarak varsayılsın. Bağımsızlık altında birleşik değer √(3²+3²+4²) ≈ 5,83 mm'dir. İki katı yaklaşık 11,66 mm bir inceleme eşiği olarak seçilirse 18 mm fark incelemeye gider. Bu hesap tek başına yapısal hasar, hareket nedeni veya kesin güven düzeyi göstermez.
Aynı koşullarda 5 mm fark çözümlenmemiş olarak kalır; sıfır değişim diye raporlanmaz. İki taramada da gözlenmeyen alan içinse fark hesaplanmaz. Kod bu üç durumu ayrı üretir: incele, çözümlenmedi ve gözlenmedi. Bu ayrım, haritada boş kalan alanın değişmedi şeklinde yorumlanmasını önler. Tam bir uygulamada yüzey normali, yerel pürüzlülük, örnek bağımlılığı ve kapsama da modele girer; basit örneğin kapsamı bilinçli olarak sınırlıdır.
| Girdi | Sonuç | Yorum |
|---|---|---|
| 18 mm, iki taramada gözlendi | İncele | Bağımsız kontrol gerekir |
| 5 mm, iki taramada gözlendi | Çözümlenmedi | Sıfır değişim kanıtı değil |
| Ortak kapsama yok | Gözlenmedi | Fark hesabı yapılamaz |
const assert = require('node:assert/strict');
// One-dimensional illustrative screen, not a full point-cloud estimator.
function assessChange({ firstMm, secondMm, uFirstMm, uSecondMm,
  uRegistrationMm, observedBoth, k = 2 }) {
  if (!observedBoth) return { status: 'unobserved' };
  for (const value of [firstMm, secondMm, uFirstMm, uSecondMm,
    uRegistrationMm, k]) assert(Number.isFinite(value));
  assert(uFirstMm >= 0 && uSecondMm >= 0 && uRegistrationMm >= 0);
  assert(k > 0);
  const differenceMm = secondMm - firstMm;
  // Assumes independent standard-uncertainty components, no covariance.
  const standardMm = Math.hypot(uFirstMm, uSecondMm, uRegistrationMm);
  const screenMm = k * standardMm;
  return { differenceMm, standardMm, screenMm,
    status: Math.abs(differenceMm) > screenMm ? 'review' : 'unresolved' };
}
const input = { firstMm: 1000, secondMm: 1018, uFirstMm: 3,
  uSecondMm: 3, uRegistrationMm: 4, observedBoth: true };
const result = assessChange(input);
assert.equal(result.differenceMm, 18);
assert(Math.abs(result.standardMm - Math.sqrt(34)) < 1e-12);
assert.equal(result.status, 'review');
assert.equal(assessChange({ ...input, secondMm: 1005 }).status, 'unresolved');
assert.equal(assessChange({ ...input, observedBoth: false }).status, 'unobserved');
assert.throws(() => assessChange({ ...input, uFirstMm: -1 }));
assert.throws(() => assessChange({ ...input, k: 0 }));
console.log(result);
Nokta yoğunluğu ve görülmeyen yüzeyler
Yakın noktayı bulma mesafesi her zaman yüzey yer değiştirmesi değildir. Kenar, boru veya kısmen görülen yüzeyde başka bir fiziksel parçaya eşleşebilir. Alt örnekleme ince detayları silebilir; yüksek yoğunluk da görüş açısı yanlılığını gidermez. İnceleme çözünürlüğü gerçek soru üzerinden seçilir. Bir çatlağı değerlendirmekle geniş bir duvarın konumunu değerlendirmek aynı nokta dağılımını gerektirmez; kapsam sınırı raporda açık kalmalıdır.
Kapsama maskesi, düşük güvenli alanlar ve filtrelenen kayıtlar sonuçla birlikte saklanır. Fark haritasının renk ölçeği sabit ve açıklanabilir olmalıdır; otomatik ölçekleme küçük gürültüyü büyük olay gibi gösterebilir. Merkezdeki uzman, seçilen bölgenin iki ham kayıttaki karşılığını açabilmelidir. İnceleme sonucunun göreve, zamana ve sensör bağlamına bağlanması; görseli tek başına paylaşmaktan daha güçlü bir kanıt zinciri oluşturur. Özel saha ayrıntıları kamu içeriğine taşınmaz.
Tekrarlı ölçüm pilotunda kabul planı
Pilot; bilinen sabit alanları, mümkünse bağımsız referansı ve seçilen koşullarda tekrarlı görevleri kapsar. Hizalama için kullanılan ve doğrulama için ayrılan kontroller ayrı tutulur. Hata; mesafe, yüzey ve kapsama dilimlerinde incelenir. Başarısız eşleştirme gizlenmez; sistemin sonuç üretmemesi gereken durum olarak etiketlenebilir. Böylece üretilecek rapor yalnızca başarılı tarama örneklerinden oluşmaz; yöntemin nerede yetersiz kaldığı da görünür olur.
Kabul ölçütü katalogdaki doğruluk sayısının tekrarından ibaret değildir. Entegre sistemin hangi görev ve çevrede hangi belirsizlikle sonuç ürettiği gösterilir. Operatör incelemesi ve yeniden ölçüm gerektiren durumlar tanımlanır. Ölçümde gözlenen hata, bütün platformlar veya gelecekteki bütün görevler için garantiye dönüştürülmez. Aşağıdaki maddeler teknik kapsamı konuşmak için kullanılır; saha risk değerlendirmesi ve fiziksel güvenlik gereksinimleri ayrıca ele alınmalıdır.
- Koordinat, birim ve dönüşüm zinciri sürümlü mü?
- Hizalamadan bağımsız kontroller ve ortak kapsama incelendi mi?
- Belirsizlik varsayımları ile gözlenmeyen alanlar açık mı?
- Bulgudan iki ham taramaya kadar izlenebilirlik var mı?
LiDAR entegrasyonunu ölçüm ve kanıt yönetimiyle kurmak
Gokbilge Tech LiDAR çalışmalarını hazır algılama, taşıyıcı ve haberleşme bileşenlerinin entegrasyonu, görev yazılımı, uzaktan veri toplama ve merkezî değerlendirme üzerinden ele alır. Yazılım ve donanım bilgisi; zaman, kalibrasyon ve kayıt zincirinin birlikte tasarlanmasına katkı sağlar. Bu kapsam bütün drone parçalarının yerli üretildiği veya otonom seyir teslim edildiği anlamına gelmez. Ölçüm doğruluğu seçilen bileşen ve görev üzerinde ayrıca kanıtlanır.
İlk görüşmede ölçülecek problem, erişim koşulları, mevcut referans ve kararın gerektirdiği belirsizlik ele alınabilir. Gerekirse önce sabit bir tezgâh veya kontrollü ortamda yöntem sınanır; hareketli platform daha sonra değerlendirilir. İnceleme planı, ortak kapsama ve bağımsız referansa erişim gereksinimlerini başlangıçta tanımlamalıdır. Hizmet kapsamı; kararın hangi ölçüme, işleme yöntemine ve kabul sınırına dayandığını anlaşılır biçimde kurarak, sonuçların merkezde izlenebilir ve yeniden değerlendirilebilir olmasını hedefler.
Teknik kaynaklar
Bu yaklaşımı kendi sisteminize uyarlamak ister misiniz?
Teknik ihtiyacınızı paylaşın →