
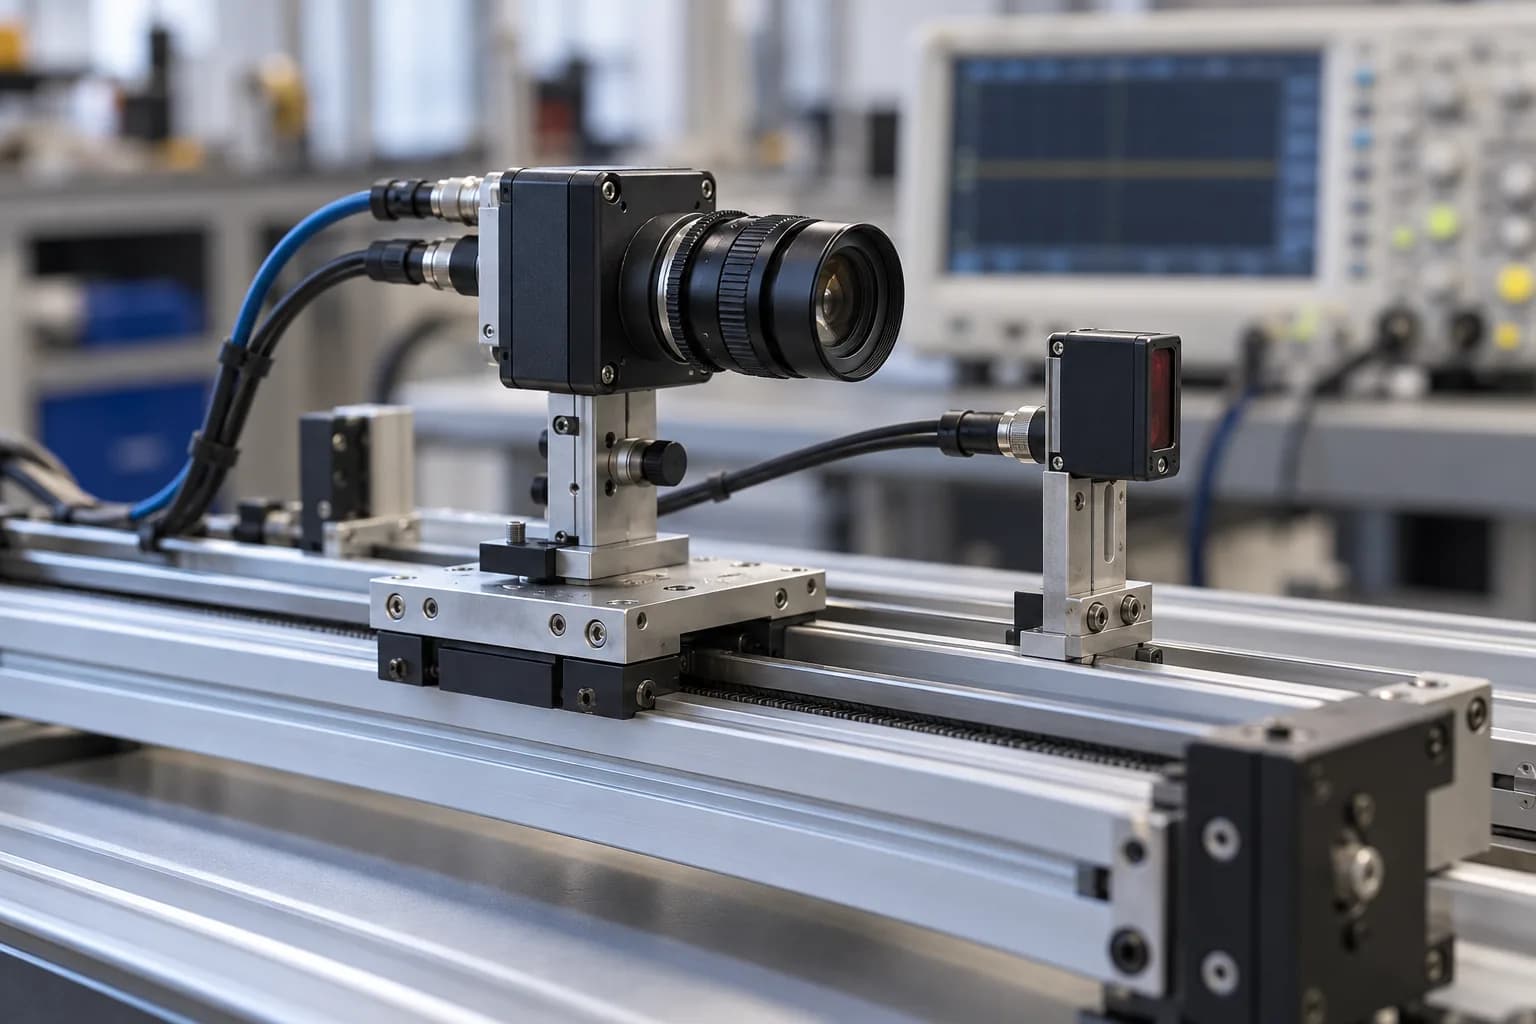
İki doğru ölçüm aynı olayı anlatmayabilir
Bir kamera ürünü geçiş anında doğru görür, mesafe sensörü de kendi örnekleme anında doğru değer üretir. Ancak iki kayıt farklı fiziksel anlara aitse birlikte yanlış sonuç verir. Hata sensör hassasiyetinde değil sistemin eşleştirme varsayımındadır. Bu tür kusurlar laboratuvarda yavaş hareketle görünmeyip gerçek hızda ortaya çıkabilir. Entegrasyon bu nedenle konektör ve veri biçiminden fazlasıdır; zaman, konum, kalibrasyon ve karar bağlamını birlikte tanımlamalıdır.
Bir kayıt sunucuya ulaştığında yeni görünmesi, ölçümün yeni olduğu anlamına gelmez. Ağ kuyruğu, tampon boşaltma ve yeniden deneme eski bir olayı şimdi gelmiş gibi gösterebilir. Görüntü ile fiziksel büyüklük birleştirilirken olay zamanı ve ulaşma zamanı ayrı tutulmalıdır. Karar, veri yokluğunda veya zaman güveni düşükken nasıl davranacağını da bilmelidir. Eksik bağlamı varsayımla doldurmak, ölçüm doğruluğunun bütün sistemde korunmasını engeller.
Zaman damgası hangi anı temsil ediyor?
Zaman damgası pozlama başlangıcı, pozlama ortası, veri hazır kesmesi, sürücü okuması veya paket gönderimi anına ait olabilir. Bunlar aynı değildir. Sensörün ölçümü fiziksel olarak topladığı aralık ile yazılımın kaydı gördüğü an ayrılır. Kamera satırlarının farklı zamanda okunması gibi etkiler hareketli sahnede ek fark yaratabilir. Üretici belgesi, sürücü davranışı ve deney birlikte kullanılarak damganın anlamı doğrulanır; yalnızca alan adında timestamp yazması yeterli değildir.
Birim, saat kaynağı ve dönem başlangıcı arayüz sözleşmesinde belirtilir. Unix zamanı ile cihazın açılışından beri geçen sayaç doğrudan karşılaştırılmaz. Sayaç taşması ve yeniden başlatma kimliği de düşünülür. Monotonik saat süre ölçümü için yararlı olabilir, ancak bağımsız iki cihazın monotonik sayaçları ortak referans değildir. Verinin hangi zaman tabanına dönüştürüldüğü ve dönüşüm belirsizliği kayda eklenir; sonradan varsayım üretmek yerine veriyle birlikte taşınır.
Sabit saat farkı ile saat sürüklenmesi farklıdır
İki cihaz arasında sabit fark varsa bir ofset düzeltmesi yardımcı olabilir. Ancak saatler farklı hızda ilerliyorsa bu düzeltme zamanla eskir. Varsayımsal 20 ppm bağıl hız hatası, 30 dakikada 36 ms fark biriktirir. Bu değer bir cihaz spesifikasyonu değil örnek hesaptır. Eşleme yönteminin ne sıklıkta yenileneceği ve bağlantı kesildiğinde zaman güveninin nasıl azalacağı belirlenir. İlk açılışta eşlemek bütün gün için yeterlilik kanıtı değildir.
Ağ üzerinden saat eşleme, fiziksel tetikleme ve ortak donanım saati farklı seçeneklerdir; hiçbiri kurulmadan belirli hassasiyet vaat edilmez. Asimetrik ağ gecikmesi ofset tahminini etkileyebilir. Saat düzeltmesinin geriye sıçraması sıra takibini bozabilir; olay sırası için ayrı sayaç tutulur. Seçim gecikme bütçesi ve donanım erişimine göre yapılır. NTP gibi bir protokolün varlığı, belirli bir sensör çiftinin fiziksel örnekleme anlarının eşleştiğini tek başına kanıtlamaz.
Bölüm kaynakları: RFC 5905 · Network Time Protocol ↗
25 ms zaman hatası nasıl 50 mm konum hatası olur?
Sabit doğrusal hız için yaklaşık konum farkı Δx = v × Δt olur. Varsayımsal 2 m/s hızda 25 ms eşleme hatası 50 mm fark yaratır. Sensörün kendi ölçüm hatası bunun çok altında olsa bile sistem yanlış yüzeyi veya yanlış ürünü eşleştirebilir. Aynı hızda 3 ms zaman belirsizliği 6 mm karşılıktır. Bu basit model dönme, ivme ve görüş geometrisini içermez; hareket modeli daha karmaşıksa hata bütçesi de genişletilmelidir.
Gecikme ile belirsizliği karıştırmamak gerekir. Sabit ve bilinen 100 ms aktarım gecikmesi çevrimdışı analizde düzeltilebilir; değişken ve bilinmeyen birkaç milisaniye fiziksel eşlemeyi sınırlayabilir. Gerçek zaman kararında ise bilinen gecikme de kararı eskittiği için önemlidir. Bu nedenle doğruluk bütçesi ve yanıt süresi bütçesi ayrı kurulup birlikte değerlendirilir. Ölçümün ne zaman alındığı ve kararın ne zaman uygulandığı farklı sorulardır; tek gecikme ortalaması ikisini açıklamaz.
| Zaman farkı | Konum karşılığı | Anlam |
|---|---|---|
| 3 ms | 6 mm | Küçük zaman belirsizliği bile etkili |
| 25 ms | 50 mm | Yanlış olay eşleşmesi riski |
| 36 ms | 72 mm | 20 ppm, 30 dakika örneği |
Yakın zamanlı kayıt seçimi bir politika gerektirir
Yaklaşık zaman eşleme araçları mesaj akışlarını ilişkilendirmeye yardımcı olur, fakat uygun toleransı mühendislik problemi belirler. Çok geniş pencere yanlış olayı kabul eder; çok dar pencere geçerli çiftleri düşürür. Kuyruk boyutu, sıra dışı geliş ve geç veri davranışı ayrıca seçilir. ROS message_filters örneği bu tür eşleyicilerin uygulanışına bir referanstır; kütüphane kullanmak saatlerin gerçekten ortak referansta olduğunu veya seçilen toleransın fiziksel olarak yeterli olduğunu göstermez.
Aşağıdaki örnek tek bir olay için kaynak zamanına göre en yakın örneği arar. Bilinen ofseti çıkarır, pencere dışını reddeder ve eşit uzaklıktaki iki adayı belirsiz kabul eder. Geliş zamanı eşlemede kullanılmaz. Kod tam bir çok akışlı tampon veya saat kestiricisi değildir; ofsetin dışarıda ölçüldüğünü varsayar. Gerçek uygulamada örnek tekrar kullanımı, kuyruk temizliği ve birden çok adayın sahipliği ayrıca tasarlanır; örneğin sınırı görünür tutulmalıdır.
const assert = require('node:assert/strict');
// One query against source timestamps; not a multi-stream queue implementation.
function pairAt(eventMs, samples, clockOffsetMs, toleranceMs) {
  assert([eventMs, clockOffsetMs, toleranceMs].every(Number.isFinite));
  assert(toleranceMs >= 0);
  assert(samples.every(s => Number.isFinite(s.sourceMs)));
  const ranked = samples.map(sample => ({
    sample,
    deltaMs: Math.abs(sample.sourceMs - clockOffsetMs - eventMs),
  })).sort((a, b) => a.deltaMs - b.deltaMs);
  if (!ranked.length || ranked[0].deltaMs > toleranceMs) return null;
  if (ranked[1] && ranked[0].deltaMs === ranked[1].deltaMs) return null;
  return ranked[0];
}
const samples = [
  { id: 'sync-probe-a', sourceMs: 1025, arrivalMs: 5000 },
  { id: 'sync-probe-b', sourceMs: 1045, arrivalMs: 1060 },
];
assert.equal(pairAt(1000, samples, 25, 10).sample.id, 'sync-probe-a');
assert.equal(pairAt(1000, samples, 0, 10), null);
assert.equal(pairAt(5000, samples, 25, 10), null);
assert.equal(pairAt(1000, [
  { sourceMs: 995 }, { sourceMs: 1005 },
], 0, 10), null); // Ambiguous nearest match is not silently selected.
assert.equal(pairAt(1000, [], 0, 10), null);
assert.throws(() => pairAt(1000, samples, 0, -1));
const spatialErrorMm = speedMps => delayMs => speedMps * delayMs;
assert.equal(spatialErrorMm(2)(25), 50);
const driftMs = 20e-6 * 30 * 60 * 1000;
assert(Math.abs(driftMs - 36) < 1e-10);
assert(Math.abs(spatialErrorMm(2)(driftMs) - 72) < 1e-10);
console.log('Offset, ambiguity, stale query and drift examples pass');
Bölüm kaynakları: ROS 2 message_filters · Approximate Time Synchronizer ↗
Örnekleme ve kalibrasyon zaman hatasını ortadan kaldırmaz
Bir akışın 100 Hz çalışması bütün örneklerin tam 10 ms aralıkla geldiğini veya ölçümün anlık olduğunu garanti etmez. Tetikleme, entegrasyon süresi ve sürücü tamponu incelenir. En yakın örnek seçimi ek zaman farkı yaratır; doğrusal ara değerleme ise hareketin yeterince düzgün olduğunu varsayar. Ani geçişte ara değerleme fiziksel olarak hiç oluşmamış bir değer üretebilir. Her yöntem sinyalin değişim hızı ve örnekleme düzeniyle birlikte değerlendirilmelidir.
Mekânsal kalibrasyon da ayrı bir değişkendir. Doğru zamanlı iki sensör farklı eksen veya yanlış montaj dönüşümü kullanıyorsa yine yanlış birleşir. Kalibrasyon sürümü kayıtla birlikte taşınır; montaj değişikliğinden sonraki veri eski katsayıyla işlenmez. Statik hedefte geometrik hata, kontrollü hareketli hedefte zaman hatası ayrıştırılabilir. Her iki deneyin koşulları ve referans belirsizliği raporlanır. Tek bir uçtan uca skor, hangi hata kaynağının düzeltileceğini çoğu zaman söylemez.
Tezgâhta hangi hatalar bilerek uygulanmalı?
Test seti sabit ofset, artan sürüklenme, kayıp örnek, tekrarlı kayıt, sıra dışı geliş ve yeniden başlatmayı içerir. Her durumda beklenen eşleme veya ret davranışı yazılır. Ağ gecikmesi eklemek ile fiziksel örnekleme zamanını değiştirmek aynı test değildir; ikisi ayrı uygulanır. Kontrollü hareketin hızı ve zaman referansı bilinir. Sistem belirsiz çiftleri reddettiğinde bunun kayıp veri olarak mı, normal çekimserlik olarak mı raporlanacağı önceden belirlenir.
Ortalama eşleme farkı yanında en kötü dilimler ve kabul edilmeyen kayıtlar incelenir. Başarılı çiftlerin ortalaması, zor örneklerin düşürülmesiyle yapay biçimde iyileşebilir. Bu nedenle kapsama, gecikme ve hata birlikte verilir. Uzun süreli deney saat sürüklenmesini, yoğunluk deneyi kuyruk davranışını görünür kılar. Laboratuvar sonucu seçilen donanım, sıcaklık ve sürücü sürümüyle sınırlıdır; bütün saha koşullarında aynı sonucu verdiği iddia edilmez.
- Damganın fiziksel anlamı, birimi ve saat kaynağı belgelendi mi?
- Ofset, sürüklenme ve örnekleme hatası ayrı sınandı mı?
- Geliş zamanı olay zamanı yerine kullanılmıyor mu?
- Belirsiz ve eksik çiftler görünür biçimde reddediliyor mu?
Karardan ham kayda geri dönebilen bir veri modeli
Karar kaydı kullanılan iki örneğin kimliğini, kaynak zamanlarını, zaman dönüşümünü ve kalibrasyon sürümünü tutar. Böylece yanlış karar incelendiğinde yalnızca son değer değil onu oluşturan eşleşme görülür. Ham verinin saklama süresi ve paylaşım kapsamı proje ihtiyacına göre belirlenir. Ölçüm kalitesi işaretleri merkezde kaybolmamalıdır; bütün kayıtları aynı güvenle boyamak, sahadaki belirsizliği rapordan siler ama fiziksel hatayı çözmez. Merkezî değerlendirme ham bağlama erişebilmelidir.
Sistem değiştiğinde aynı kayıtlar yeni eşleme yöntemiyle yeniden işlenebilir; önceki sonuç silinmez, sürüm olarak korunur. Bu yaklaşım donanım ile yazılım ekiplerinin aynı hatayı tartışmasını kolaylaştırır. Bir sürücü düzeltmesinin zaman anlamını değiştirmesi, model veya alarm davranışını da etkileyebilir. Entegrasyon testleri bu nedenle sadece ilk kurulumda yapılmaz; sensör, firmware, montaj veya işleme hattı değiştiğinde ilgili kabul senaryoları tekrar çalıştırılır.
Sensör entegrasyonunda Gokbilge Tech'in katkısı
Gokbilge Tech sensör entegrasyonunu elektronik arayüz, firmware, zaman yönetimi ve uygulama verisi üzerinden birlikte ele alır. Yerli kart ve sistem bilgisi, hazır sensörlerin gerçek görev koşullarına uygun bağlanmasına katkı sağlar. Optoelektronik ve simülasyon donanımı çalışmaları kontrollü deneyler için ilgili yetenek alanlarıdır. Bu bağlantı her sensör markasına doğrulanmış uyumluluk veya belirli bir zaman hassasiyeti vaadi değildir; seçilen düzenek üzerinde teknik değerlendirme yapılır.
İlk kapsam görüşmesinde örnek veri, hareket hızı, karar süresi ve mevcut saat düzeni paylaşılabilir. Ardından hata bütçesi, arayüz sözleşmesi ve tezgâh deneyi tanımlanır. Gerekirse önce zaman sorunu, ardından algılama veya model sorunu ayrıştırılır. Bu makalenin örnekleri özel bir müşteri projesine ait değildir. Hizmet, tek tek doğru görünen bileşenlerin birlikte neden yanlış davrandığını ölçülebilir biçimde açıklayan ve gideren sistem mühendisliği olarak somutlaştırılır.
Teknik kaynaklar
Bu yaklaşımı kendi sisteminize uyarlamak ister misiniz?
Teknik ihtiyacınızı paylaşın →